要怎知道有車輛闖紅燈?
全世界的十字路口,過了幾十年都是這個方法:在路面下埋感應線圈,車壓過去,磁場一變就記一筆。
它便宜、耐用,但只答得出一個問題:剛剛過了幾輛車。車種、車速、往哪個方向轉,線圈都不知道。
如果只是要抓闖紅燈,確實夠了,但不是沒有 Bug。而且,除了闖紅燈之外的違規呢?
AI 攝影機補上的那一段
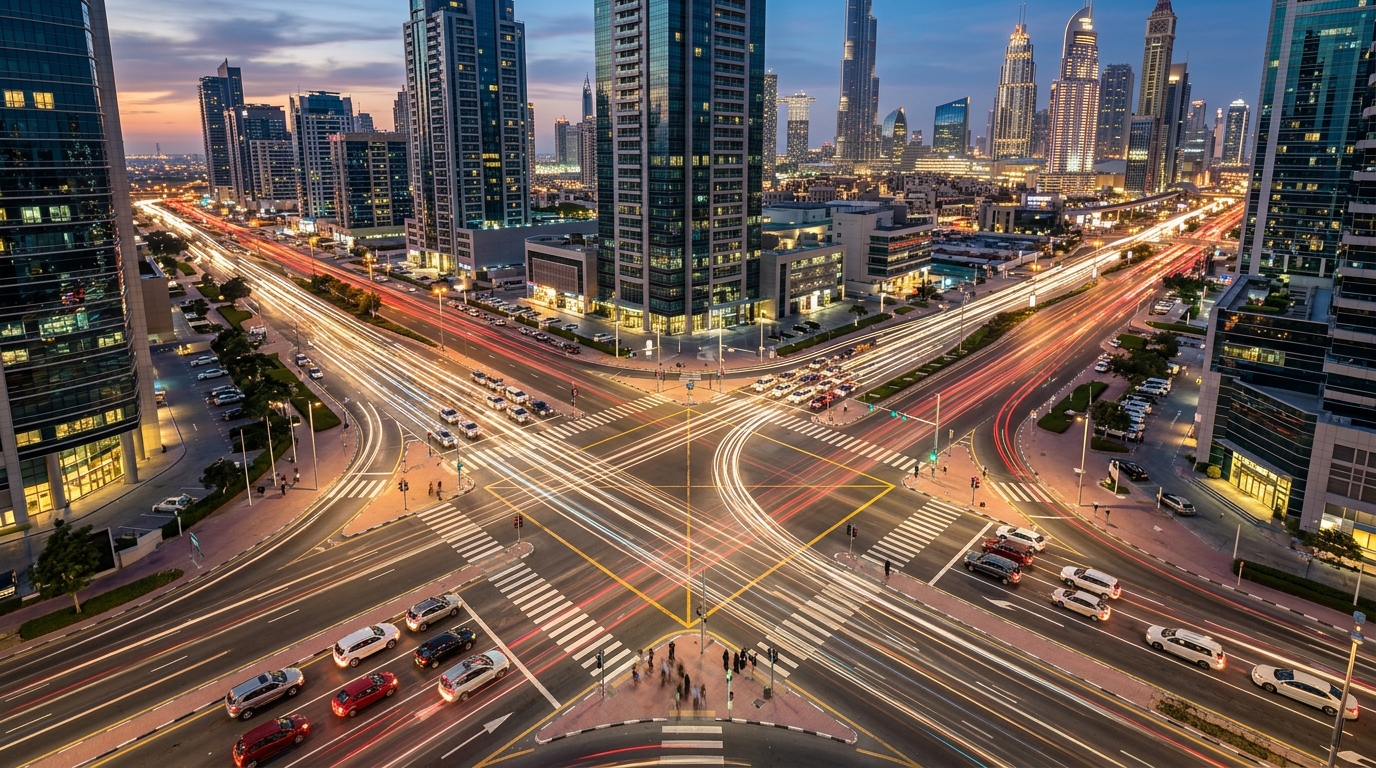
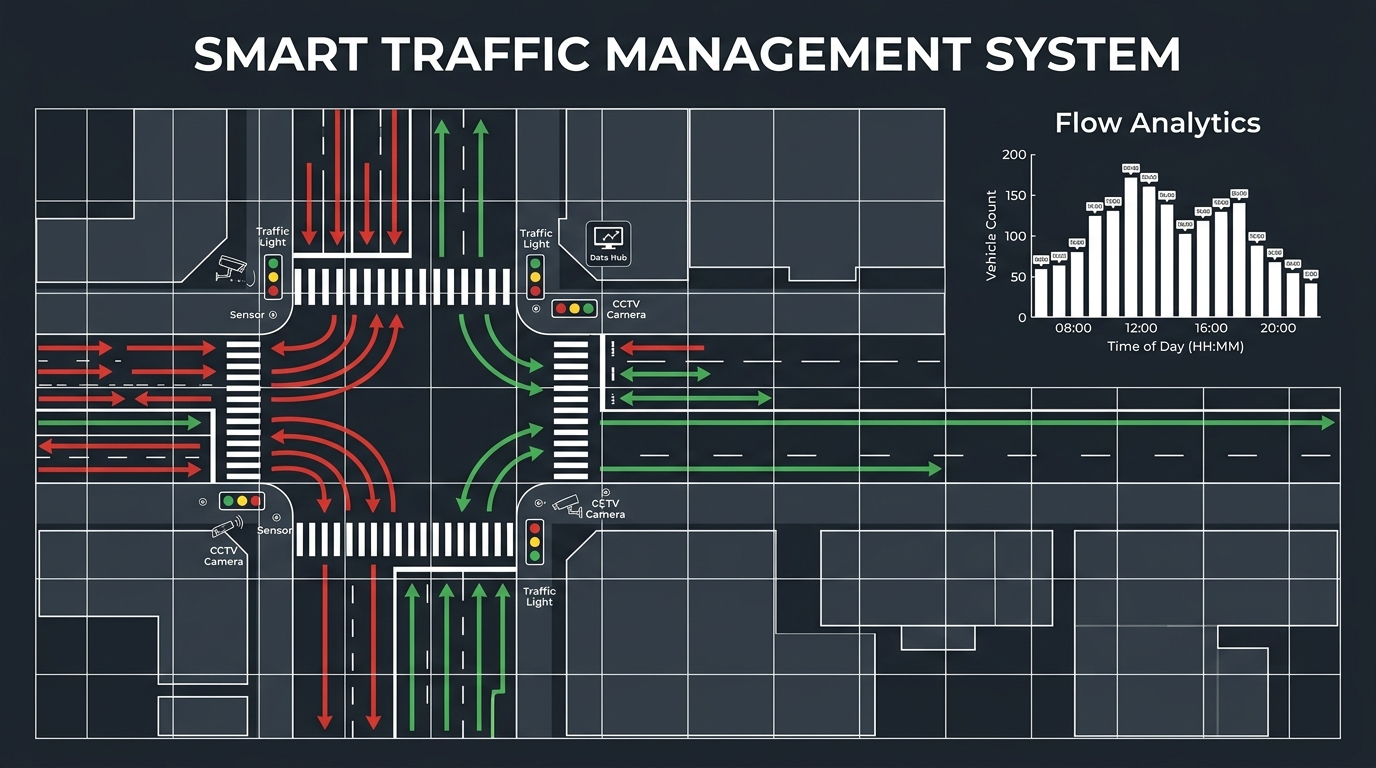
AI 攝影機對畫面裡的每一輛車建立軌跡,同時追蹤數十個移動目標,算出各車道的流量與速度分佈,再換算成道路服務水準,也就是路口當下的通行效率。這些數據送進交通管理系統,配時就有了調整依據,哪個方向車多,綠燈就往哪個方向讓。
夜間和壞天氣是門檻。違規和事故常集中在視線不好的時段,交通場景的攝影機因此特別要求寬動態範圍與低照度表現,逆光、雨天、夜間都要維持辨識精度。
執法跟著鏡頭走
違規偵測過去靠警察站在路口。人力有限,站了這個路口,就站不了下一個;駕駛也很快知道哪些路口沒人管,違規就往那些地方集中。
同一批影像可以把這個缺口補起來。車牌辨識在車速快、光線差的條件下仍能讀取車牌,即時比對黑名單資料庫,贓車與欠費車輛的查緝不需要人工在場。違規停車也一樣:劃定禁停區之後,車輛靜止超過設定時間,系統自動截圖、記下時間戳,供主管機關後續開罰。
逆向行駛、闖紅燈、跨越雙黃線這類行為,若無人在場,多半要等事故發生後再調閱影像認定責任。軌跡分析讓系統在車輛走出異常路徑的當下就偵測到,留下完整的動態紀錄。紀錄的用途也超出執法:某個路口違規特別頻繁,交通工程師會回頭檢查是不是幾何設計本身出了問題。
累積而成的大數據,用途更廣
單日的數據可以調整號誌的即時顯示,累積數年的數據能做的事更多。哪條幹道的服務水準從何時開始惡化、哪個時段事故風險最集中,翻開連續的量化數據就有答案。增設號誌、調整車道規劃,預算決策也就有了數字支撐。
對駕駛人來說,知道路口全天候有偵測,行為普遍會謹慎一些。畢竟警察要輪班,鏡頭不用啊!