先看哪一個動作不能等
門禁區有人闖入,系統要立刻發出警報。工廠有人進入危險區域,現場設備可能還要連動停機。這類判讀若在攝影機端完成,網路往返時間就不會算進警報延遲。
速度仍要看完整路徑。模型大小、攝影機處理器、輸入解析度與同時執行的辨識項目都會影響判讀時間。中央伺服器收到 RTSP 串流後,還要解碼、縮放,再送進模型。多路影像共用 GPU 時,也可能等待批次推論。規格表上的 inference time,只是事件發生到警報送達之間的一段。
集中運算適合處理多站點共用模型、事件管理與長時間資料查詢。這些工作較容易在中央伺服器或雲端擴充,但頻寬、連線品質與服務端容量也會進入系統設計。

網路斷了,現場還要做什麼
遠端機房、地下停車場或跨國站點不一定有穩定的上行網路。連線中斷後,攝影機若仍須辨識入侵、保存事件並觸發現場輸出,這些工作就要留在現場。待連線恢復,再把事件紀錄送往管理端。
ONVIF Profile M 可讓攝影機把物件類別、位置與事件送給 VMS,主串流是否持續送往 NVR 則由錄影設定決定。因此,部署邊緣 AI 不一定會減少影像流量。要等碼率、幀率、事件片段長度及保存方式確定後,才能估算頻寬。
有些系統讓模型讀取解析度較低的子串流,事件發生時再對應主串流。採用這種做法前,要測遠處人形或車牌經過縮圖後還剩多少像素,避免小目標已不足以判讀。
模型在攝影機內執行,也不代表影像沒有離開現場。錄影主機、備援儲存與遠端調閱仍可能接觸原始畫面,隱私範圍要按實際資料流確認。
選設備以前,先把資料流畫出來
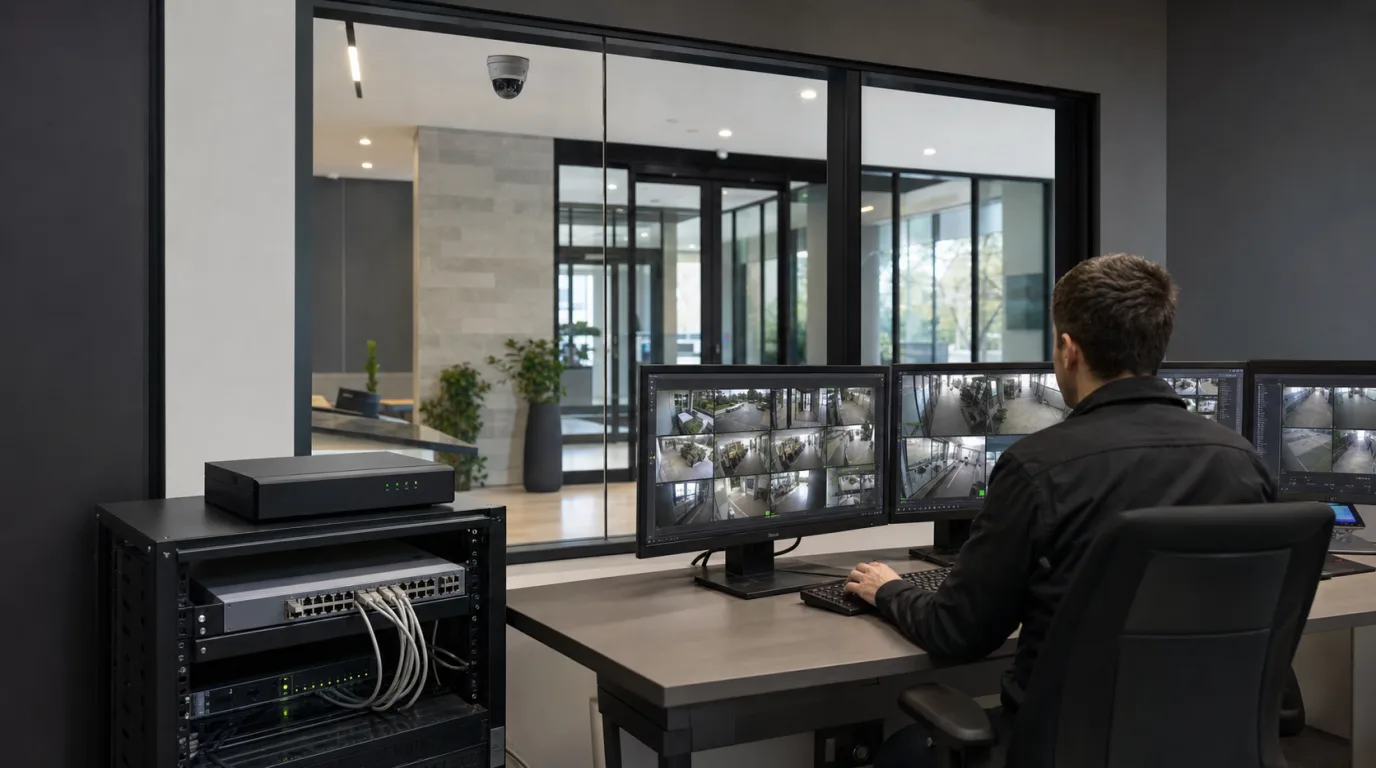
一套監控系統很少只採單一運算位置。常見做法是由攝影機先判讀人員或車輛事件,現場錄影主機保存影像,管理平台集中處理告警、權限與跨站搜尋。雲端也可能只負責設備管理,不接收全時影像。
規劃時先標出原始影像的保存位置、警報時限與斷線後必須維持的功能,再填入資料保留期限、攝影機數量、站點數量及現場頻寬。這些條件會直接決定攝影機需要多少推論能力、中央主機接收多少串流,以及哪些資料適合送往雲端。