客戶收到貨,拆開包裝才發現外箱凹了一角。
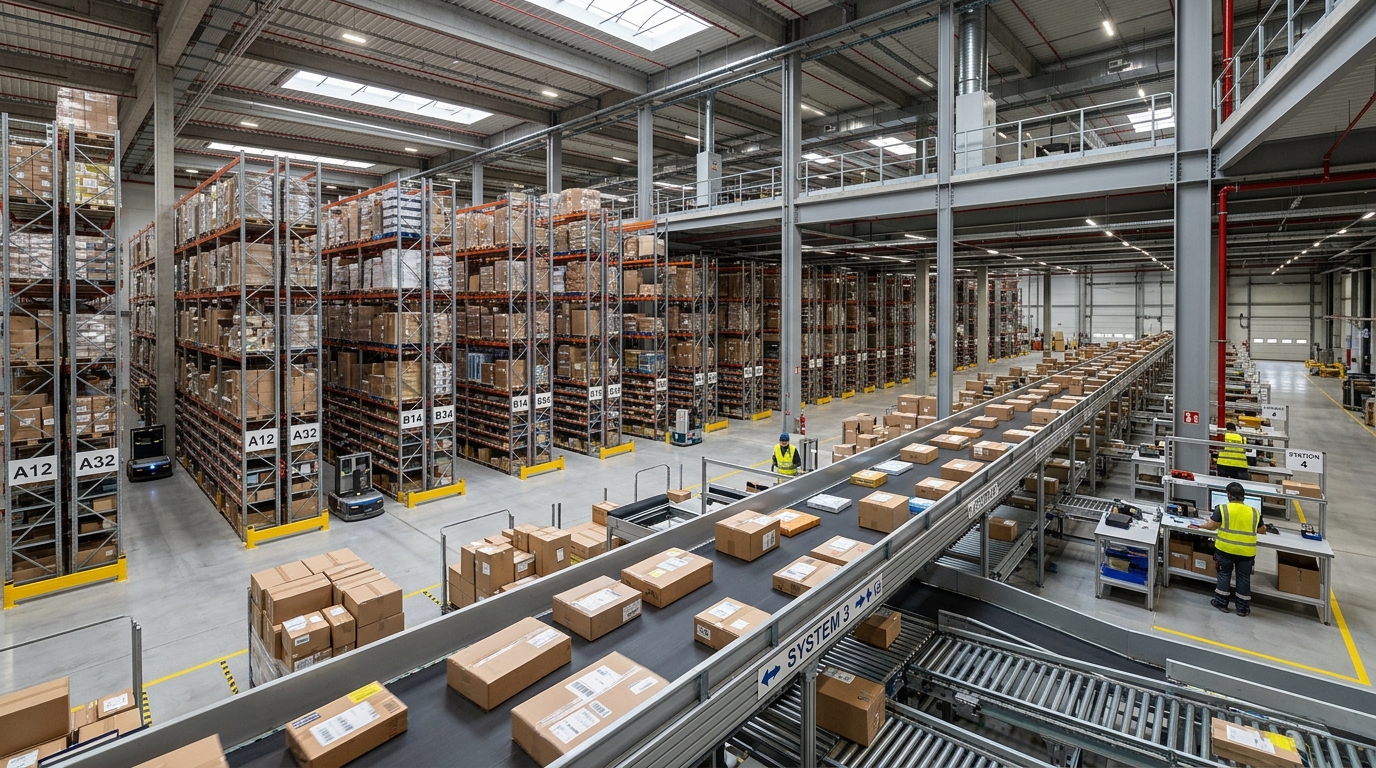
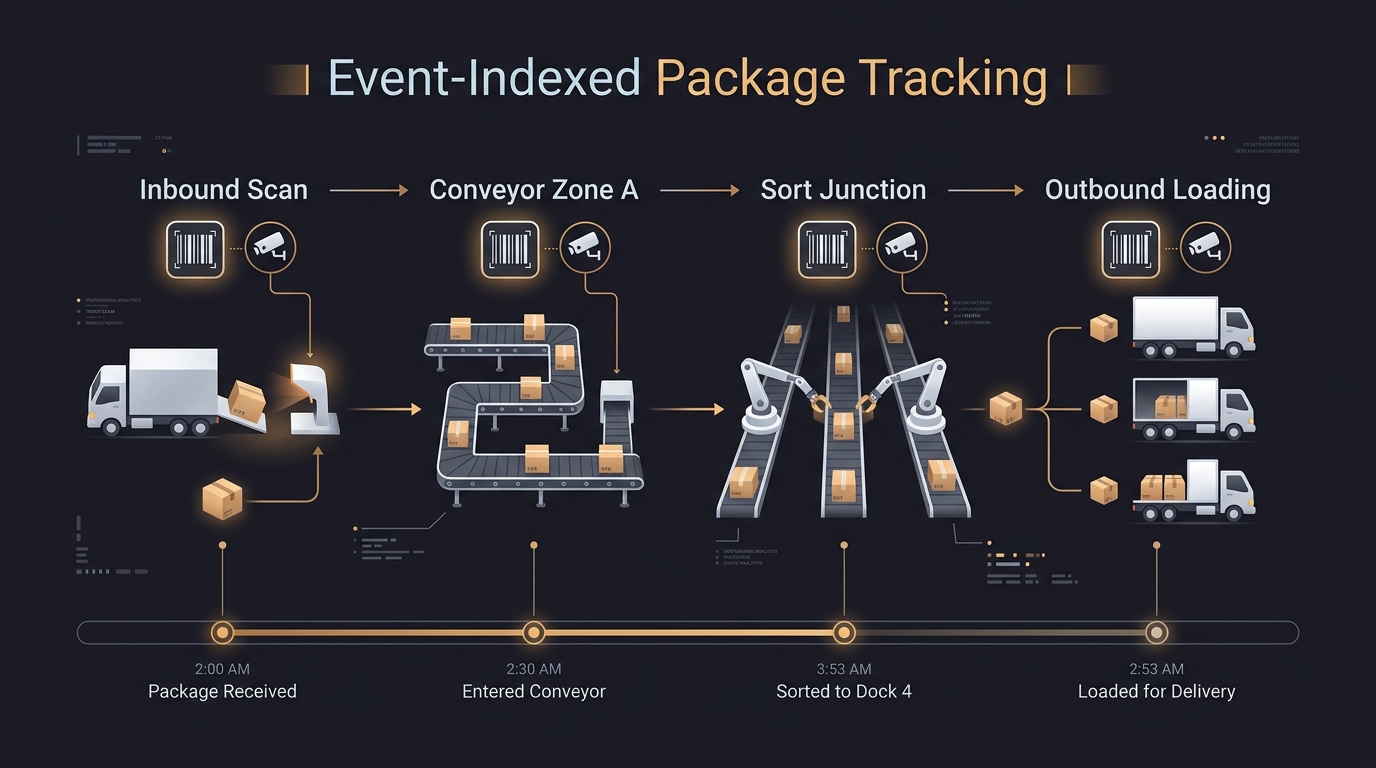
處理客訴時發現,這件貨在倉庫裡待了三天,經過收貨區、輸送帶、分揀站,最後才裝上貨車。攝影機都有錄到,但要從哪一段開始查?
首先,條碼紀錄顯示貨件何時進入哪個工作站。入庫時掃過一次,分揀時再掃一次,裝車前還有一筆。只要每個工作站事先對應好附近的攝影機,調查人員點開掃描紀錄,就能看到那個時間點前後的畫面。
入庫畫面裡,外箱四角完整。到了分揀站,箱體側面已經凹陷,裝車前的畫面則看不出新的碰撞。原本橫跨三天的錄影,現在只需要查入庫到分揀之間的經手過程。
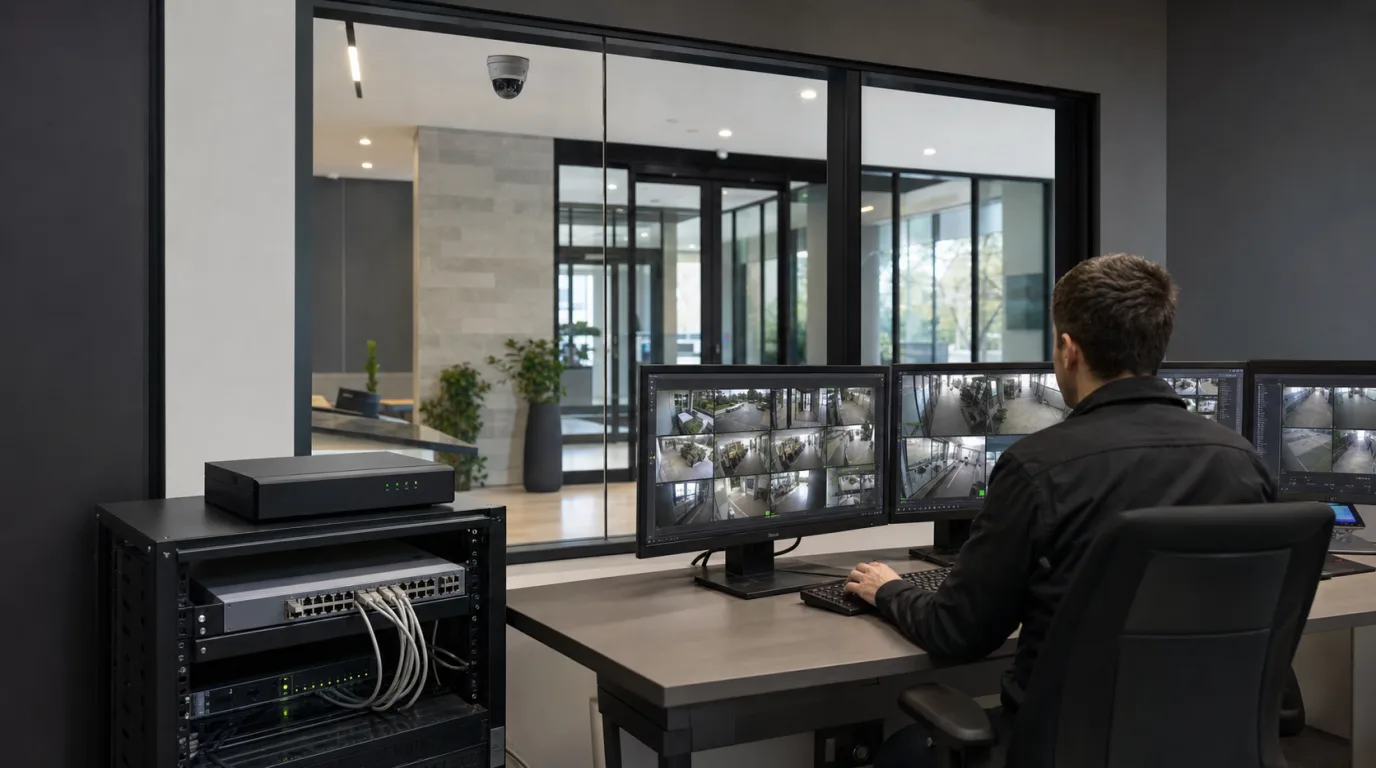
這就是事件索引的用途,條碼系統提供貨件編號、工作站與時間,VMS 依照這三項資料叫出對應錄影,調查人員不必記得攝影機名稱,也不用先猜貨件幾點經過哪條輸送帶。
供應鏈資料標準 GS1 EPCIS 也用類似方式描述事件,一筆紀錄要回答什麼貨件、何時發生、在哪個讀取點,以及當時進行收貨、分揀或出貨等哪一項作業。實際整合時,WMS 或條碼中介程式可透過 API 把這些欄位送進 VMS,VMS 再依工作站與攝影機的對應表建立書籤。影像端若支援 ONVIF Profile M,也能用標準化的 metadata 或 event 介面交換事件資訊。
掃描時間和錄影時間要對得上
事件索引能不能叫出正確畫面,關鍵在時間。掃描器、WMS、攝影機與錄影主機應使用同一個 NTP 時間來源,否則條碼紀錄顯示十點整完成掃描,VMS 叫出的十點整可能已經是下一件貨。
可以容許多少誤差,要看現場速度。人工掃描台上的貨件會停留幾秒,時間差稍大仍可能看得到,輸送帶持續移動,同樣的誤差就會讓貨件跑出鏡頭。驗收時應實際掃一件測試貨,在畫面裡確認掃描動作與事件標記相差多少,再決定每次叫出掃描前後多長的錄影片段。
還得注意的是時效性,倉庫若只保留十四天錄影,客訴可能會在第三週才送達。需要長期處理索賠的場域,可在案件成立時鎖定相關片段或匯出檔案,同時保留貨單號碼、事件時間與操作紀錄,後續才知道這份影像從哪裡來。
鏡頭拍交接點比拍整條流水線有用
找得到錄影只是第一步,畫面還要拍得到貨件交接時發生的事。
貨件容易出錯的地方通常是交接點,例如進出輸送帶、人工分揀和裝車。掃描台要同時看得到貨件與人員操作,輸送帶的畫面則要保留移動方向,否則叫出錄影之後,還是很難判斷前後發生了什麼。
高架貨架的走道長,兩側又容易遮住視線,此時魚眼全景攝影機可以減少中間斷掉的區域,但掃描台若要看清外箱細節,就需要更集中的視角。安裝商要先確認每個交接點準備查什麼,再依距離、遮擋與所需細節選擇鏡頭,攝影機裝得多不一定比較好查。
同一個地方出錯,就回頭看現場
每次調查完成後,如果系統也記下異常類型與發生節點,累積一段時間便能看到重複的問題。同一座分揀站接連出現誤送,或某段輸送帶附近收到的破損申訴特別多,管理者可以依工作站、班別或異常類型篩選事件,把相關畫面放在一起看,檢查設備、動線與交接方式。
這些分析依賴調查後補上的結果,單靠掃描紀錄只能證明貨件曾經過哪裡,無法自行判斷哪個節點造成破損。事件分類若長期由不同人自由輸入,名稱也會逐漸分散,因此系統需要固定的異常類型與結案欄位,才能把同一種問題找在一起。
AI 監控在這個案例的真實用途,就是先把一件貨經過哪些地方、當時發生什麼事留下來,下次再有人拿著貨單號碼來查,值班人員就不用從三天錄影的第一分鐘開始找。